
(第5篇)AI360全景影像集成系统的定制为什么都选择云台的实时监控管理
2.数据驱动的运营优化
结合行驶状态数据分析需求,云台管理可收集车辆盲区使用率、预警事件频率等数据,优化行驶路线、排班策略:比如某区域频繁触发人员靠近预警,可调整车辆停靠位置,提升运营效率。
(三)合规价值:满足行业标准与监管要求
1.符合道路运输标准
云台管理的国标平台对接功能,可实现视频数据、行驶数据的标准化上传,满足道路运输监管部门的实时监控要求。
2.数据溯源的合规性
云台触发的事件录制功能,可完整记录事故前后的视频画面,配合数据加密、异常断电保护能力,保证数据的真实性和不可篡改,满足事故溯源、保险理赔等合规需求。 AVM系统利用4至6个广角摄像头,全方W覆盖车辆周边,实时采集多路视频影像.广州装载机多路360拼接算法
(第5篇)模块化定制AI360全景影像集成方案在工程车领域的应用优势
(二)法律风险规避
方案明确约定,乙方保证不向甲方出售侵害第三方权益的产品,避免因知识产权纠纷给工程车运营方带来法律风险。
驾驶员状态监测与作业过程记录功能,可明确事故责任划分,当发生安全事故时,为运营方提供合法合规的证据,降低法律纠纷成本。
四、定制化功能模块组合参考
客户可根据工程车作业场景与预算投入,选择以下几种典型的功能模块组合方案:
(一)基础安全型(预算有限,侧重核X盲区防护)
配置组合:360°全景环视模块+三级声光报警器
适用场景:主要在固定工地内作业,短途移动,以规避周边人员、障碍物碰撞风险为主的工程车,如挖掘机、装载机。
核X价值:低成本解决工程车视觉盲区痛点,基础保障作业安全。
(二)全M安全型(预算适中,兼顾驾驶员与环境安全)
配置组合:360°全景环视模块+DSM疲劳驾驶预警模块+盲区雷达预警模块
适用场景:需要频繁转场、长时间作业的工程车,如渣土车、搅拌车、长途运输工程设备的平板车。
核X价值:同时覆盖驾驶员状态监测与周边环境预警,全方W降低事故风险。 广州吊车360度全景摄像头工程车外接雷达,超声波,GPS传感器需求,模拟拼接完成核X测试:数据同步性,协议兼容性验证,多传感器融合测试.

(第3篇) AI360全景+BSD+超声波雷达集成方案,在工程车领域解决的核X安全预警问题
(3)复合场景叠加预警
当360全景摄像头捕捉到动态目标(比如突然闯入的工人),同时超声波雷达探测到近距离静态障碍物(比如后方路沿石)时,360全景会高亮显示目标区域、同步叠加动态轨迹与距离数据,触发“语音+蜂鸣+画面频闪”的叠加预警,比较大化提升驾驶员的警惕性。
3. 强化复杂场景的目标识别与判断能力,360全景+双传感器实现“双重确认”
(1)目标类型+距离的精细风险分级
360全景摄像头采集画面后,BSD算法识别出“行人”目标,同时超声波雷达同步提供“距离1.2米”的精细数据,系统会通过360全景画面高亮标注、比较高等级语音预警,判定为“高危近距离动态目标”,提醒驾驶员紧急制动;若BSD识别出“路沿石”,雷达提供“距离0.3米”数据,360全景则JIN显示动态引导线与距离数字,触发“泊车辅助”级预警,避免过度报警干扰作业。
(2)非视觉特征目标的感知补位
针对深色垃圾桶、玻璃幕墙等360全景+BSD难以识别的静态目标,超声波雷达可精细探测其距离,并在360全景对应位置标注“未知障碍物+距离”,弥补视觉识别的缺陷,避免刮蹭事故。
(第2篇)云台实时监控管理的核X意义在定制AI360全景解决方案中的重要价值
长途物流场景:可通过云台定时追踪驾驶员状态,配合DMS系统的抽烟、分神检测功能,实现24小时无人化监控,降低疲劳驾驶风险。
(二)管理层面:从单设备监控升级为车队级管控
降低管理成本 通过云平台可实现多车辆的批量管控,比如统一设置所有车辆的云台巡检路线、预警联动规则,无需逐车现场操作,解决大规模车队的管理难题。同时云台具备远程自检功能,可实时监测摄像头角度、供电状态,提前发现设备故障,避免非专业人员拆机维修,减少设备维护成本。
数据驱动运营优化 云台管理可收集车辆盲区使用率、预警事件频率等数据,结合行驶状态数据分析,帮助企业优化运营策略。例如某区域频繁触发人员靠近预警,可调整车辆停靠位置;某路段驾驶员分神预警高发,可优化排班策略或增加驾驶员休息时间,提升运营效率。
(三)合规层面:满足行业标准与监管要求
符合道路运输标准 云台管理基于国标平台协议实现标准化管控,通过配置平台IP/端口,所有带云台的终端可统一接入云平台,实现视频数据、行驶数据的标准化上传,满足GB/T 39263-2020、JT/T794-2021等道路运输监管标准要求,支持监管部门的实时监控。 AI360全景影像系统通过4G网络可将车辆行驶数据,报警事件及录像文件上传至管理平台.
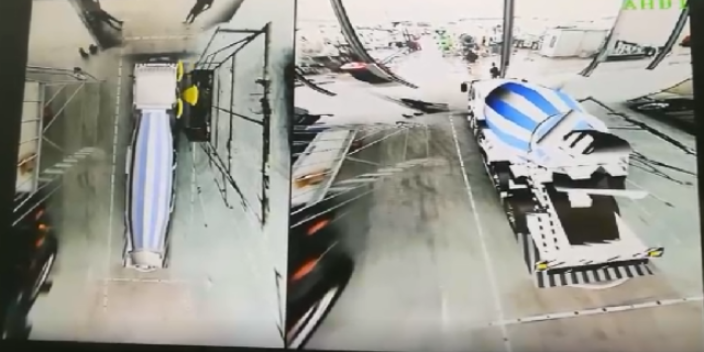
(第1篇) 8路AI360全景影像系统功能应用调试
8路AI360全景影像系统功能应用调试需从硬件适配、安装防护、功能验证、环境稳定性四大维度开展,核X要点如下:
(一)硬件适配与信号传输调试
摄像头与传输链路验证
确认8路摄像头均满足720P(1280×720)AHD输出、帧率≥25fps、IP67防护等级要求,通过标定测试低照度(≤0.1Lux)下夜视画质清晰度。
测试AHD信号传输:双屏蔽同轴电缆单路传输距离≤30米,超距需加装信号放大器;网口输出需符合ONVIF协议,配置百兆/千兆以太网模块,验证总带宽≥40Mbps,保障8路视频流无卡顿。
4G通讯可靠性测试
采用全网通模块,确保SIM卡安装正确,测试信号强度≥-85dBm,弱信号环境外接高增益天线后复测。
验证断网重连、数据补传功能,同时测试DSM预警事件(闭眼、打哈欠等)触发时,危险画面/视频通过4G模块上传云端的及时性。
(二)安装布局与抗干扰调试
摄像头布局校准
按照前、后、侧视(左右各2路)及特殊区域的8路全覆盖布局安装,使用防震支架固定,通过水平校准避免拼接错位;采用棋盘格标定法校准全景拼接,确保拼接误差≤10像素、畸变率≤5%。抗干扰验证检查视频线、电源线、通讯线是否分开布线,与高压线缆间距≥50cm;
AI360全景影像系统中,管理人员通过PC或移动端远程查看车辆状态,接收异常报警信息.广州挖掘机360拼接算法
定制AI360全景影像落地作业场景前的模拟拼接,是提前规避现场适配问题,保障系统稳定运行的核X前置环节.广州装载机多路360拼接算法
(第2篇)模块化定制AI360全景影像集成方案在工程车领域的应用优势
驾驶员状态全时段监测
搭载的DSM疲劳驾驶预警设备可实时监测驾驶员闭眼、打哈欠、分神、接打电话、抽烟等行为,当检测到危险状态时,通过屏幕+语音+高电平信号的方式触发报警,同时内置4G模块可将危险瞬间的图片或视频上传至云端。
设备还具备摄像头异常检测功能,当摄像头被灰尘、泥浆遮挡时自动报警,确保监测功能持续有效。
盲区与碰撞预警
BSD盲区预警模块结合雷达CL-S.06系统,通过4个雷达探头实时监测车辆盲区及周边动态,当人员或障碍物靠近时,三级声光报警器会发出分级报警,提醒驾驶员及时规避风险,特别适配工程车在工地频繁变道、会车的作业场景。
(二)定制化的硬件架构与环境适应性
方案的硬件配置可根据工程车类型(如挖掘机、渣土车、搅拌车等)及作业场景定制,核X适配优势如下:
宽温宽压的车规级设计
全景主机采用车规T5处理器,支持8-36V宽电压输入,具备欠压、短路、反接保护,适配工程车电瓶电压波动大的特点,且所有设备工作温度覆盖-30℃~70℃,存储温度可达-40℃~85℃,能在北方低温、南方高温等极端环境下稳定运行。
广州装载机多路360拼接算法
免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。